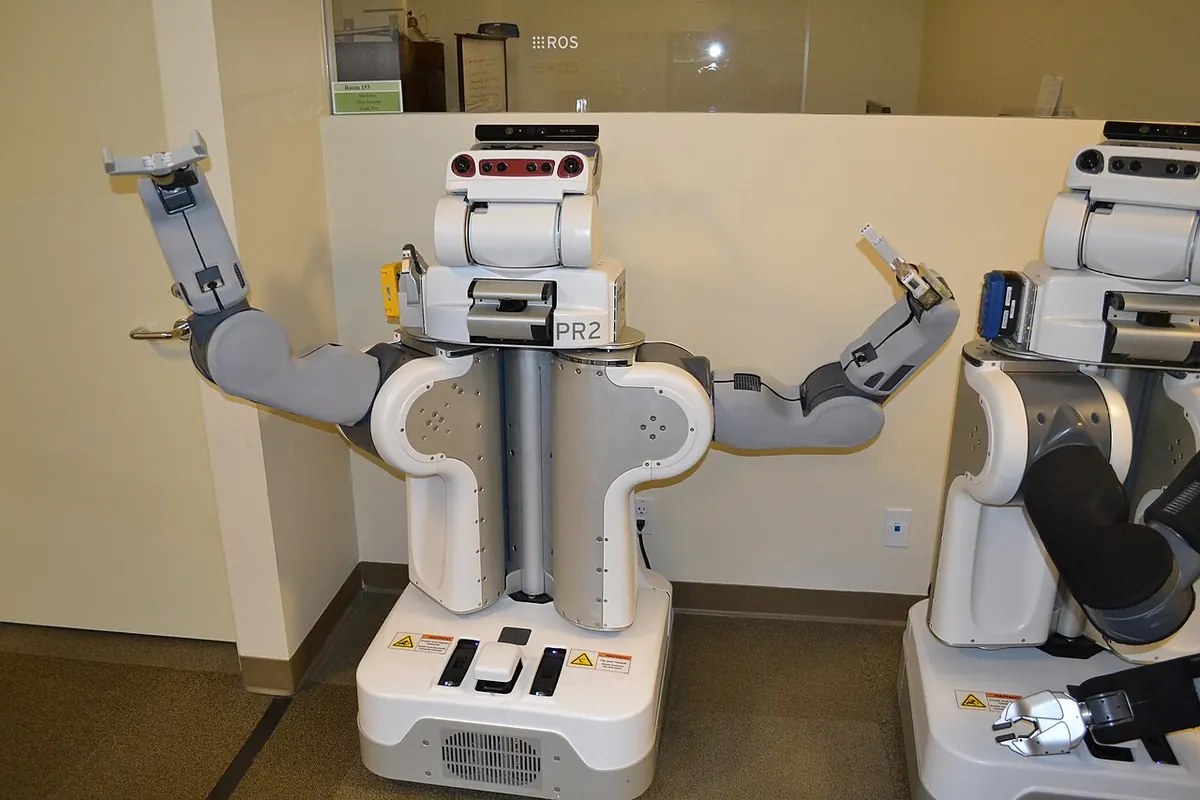
“Bộ não” chung cho robot là các mô hình “thị giác — ngôn ngữ — hành động”. Robot nhận hình ảnh từ camera cùng một câu như “dọn bát đĩa đi” và tạo ra chuyển động ngay. Trước đây mỗi nhiệm vụ được lập trình riêng, giờ một mô hình học trên dữ liệu của nhiều robot và chuyển kỹ năng sang cánh tay mới, ngôi nhà mới. Với doanh nghiệp, đây là con đường đến những robot không cần lập trình lại cho từng việc nhỏ.
Cách hoạt động
Bên trong là kiến trúc giống chatbot, chỉ khác đầu vào và đầu ra. Hình ảnh từ camera được cắt thành từng mảnh nhỏ và biến thành các con số, câu lệnh cũng vậy. Mô hình nhìn tất cả cùng lúc và thay vì chữ, nó xuất ra hành động: những đoạn chuyển động ngắn cho từng khớp, nhiều lần mỗi giây. Thế là “cầm lấy chiếc cốc đỏ” trở thành quỹ đạo của cánh tay.
Mô hình như vậy được dạy theo ba lớp. Từ internet, nó biết đồ vật trông ra sao và từ ngữ nghĩa là gì. Từ các lần trình diễn, nó học cách chuyển động: người vận hành điều khiển nhiều loại robot bằng tay, và mỗi chuyển động được ghi lại cùng hình ảnh. Từ mô phỏng, nó biết chuyện gì xảy ra khi làm sai. Dữ liệu càng có nhiều loại robot và nhiều nơi khác nhau, mô hình càng xử lý tốt những gì nó chưa từng thấy.
Physical Intelligence, Google DeepMind và NVIDIA huấn luyện một mô hình trên dữ liệu của nhiều robot. Kết quả thấy rõ ở π0.5: robot dọn dẹp căn hộ mà nó thấy lần đầu. Thông thường bên dưới mô hình như vậy có một bộ điều khiển cấp thấp chạy nhanh — nó giữ thăng bằng và giới hạn lực, để lỗi của mạng nơ-ron không trở thành mối nguy. Từ 13/10/2026, Physical Intelligence mở quyền truy cập thương mại vào mô hình của mình qua API.
Đã được ứng dụng ở đâu
- π0.5 của Physical Intelligence — dọn dẹp căn hộ mà robot thấy lần đầu
- Physical Intelligence — truy cập thương mại vào mô hình qua API từ 13/10/2026
- Google DeepMind — các mô hình Gemini Robotics, được huấn luyện trên dữ liệu của nhiều robot
- Sber — mô hình mở Green-VLA theo giấy phép MIT cho robot hình người “Green”
- AgiBot — các mô hình riêng, chuyển hình ảnh từ camera thành chuyển động của cánh tay
Cần lưu ý
- Quyền truy cập là bản beta qua API: điều kiện, giá và giới hạn có thể thay đổi
- Mô hình không thay thế phần thân: cần robot có cánh tay và camera phù hợp, cộng với đội ngũ tích hợp
- Từ Nga không dùng được các mô hình đám mây phương Tây — mô hình mở chạy trên phần cứng riêng
- Trong môi trường lạ, mô hình sai nhiều hơn: thử trên chính bài toán của bạn và giới hạn lực